연세대학교 인공위성동아리 Saty 회장 강호철입니다~
현재 연세대학교 인공위성동아리 Saty에서는 Hawk Eye라는 이름으로 캔위성 경연대회에 참가하고 있습니다.
다행히도 1차 서류심사와 2차 발표심사 모두 통과하여 이제 발사만 앞두고 있는 상황입니다.
그런데 시간이 매우 빨리 흘러가는군요.. ㅠㅠ
발사가 이제 한달도 남지 않아서 빨리 준비해야할텐데 말이죠.
하지만, 저를 비롯한 팀원들이 모두 계절학기의 노예가 되어버린지라,
이번주 금요일까지는 제대로 된 제작에 참여하기가 힘든 상황입니다.
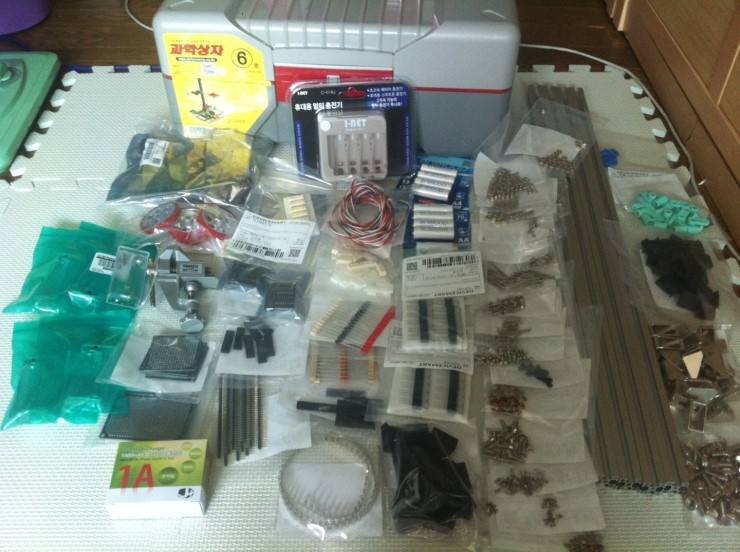
그래도 그 사이사이에 디*이*마트에서 구조부에 필요한 물품들을 1차로 구매하여 보았습니다.
주로 볼트와 너트, 그리고 기판과 저항, 다이오드, 트랜지스터 등등인데요.
특히 이번에는 과학상자의 일부 구조를 사용하여 만들어볼 계획에 있습니다.
(낙하산과 캔위성 사이의 각을 조절하기 위한 조절 장치를 과학상자를 이용하여 만들 생각입니다.)
배송도 생각보다 빨리 오기도 했고,
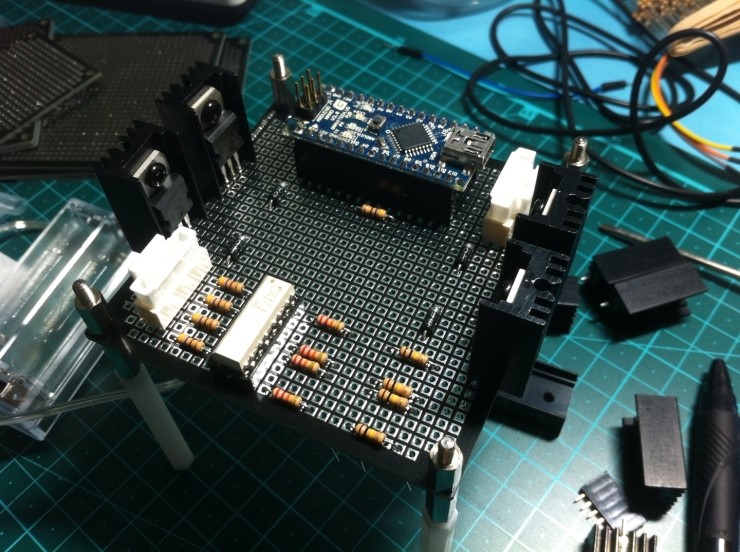
계절학기 1차 중간고사가 끝나고 온 주말에 나름 여유가 조금 생겨서 모멘텀 휠이 들어갈 부분을 제작해 보기로 하였습니다.
우선 구상은 다음과 같이 H-Bridge 회로를 이용하여 모멘텀 휠을 제어해볼 생각으로 만들기 시작하였습니다.
이렇게 대충 필요한 부품들의 위치를 확인해보고,
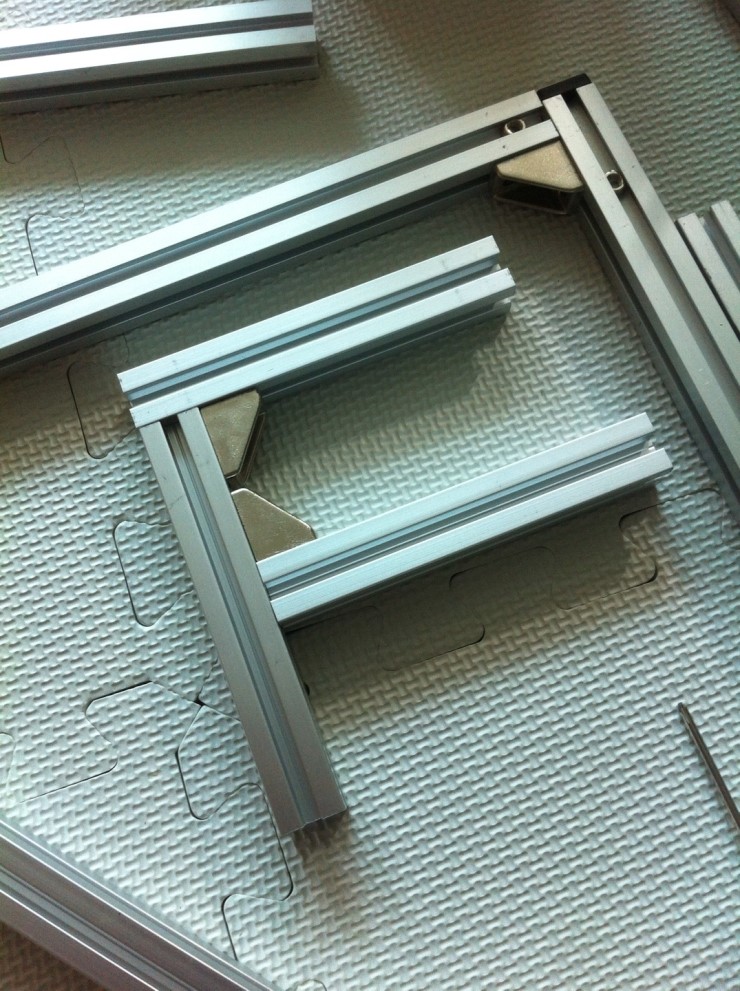
(이것은 무엇에 쓰는 물건인고??)
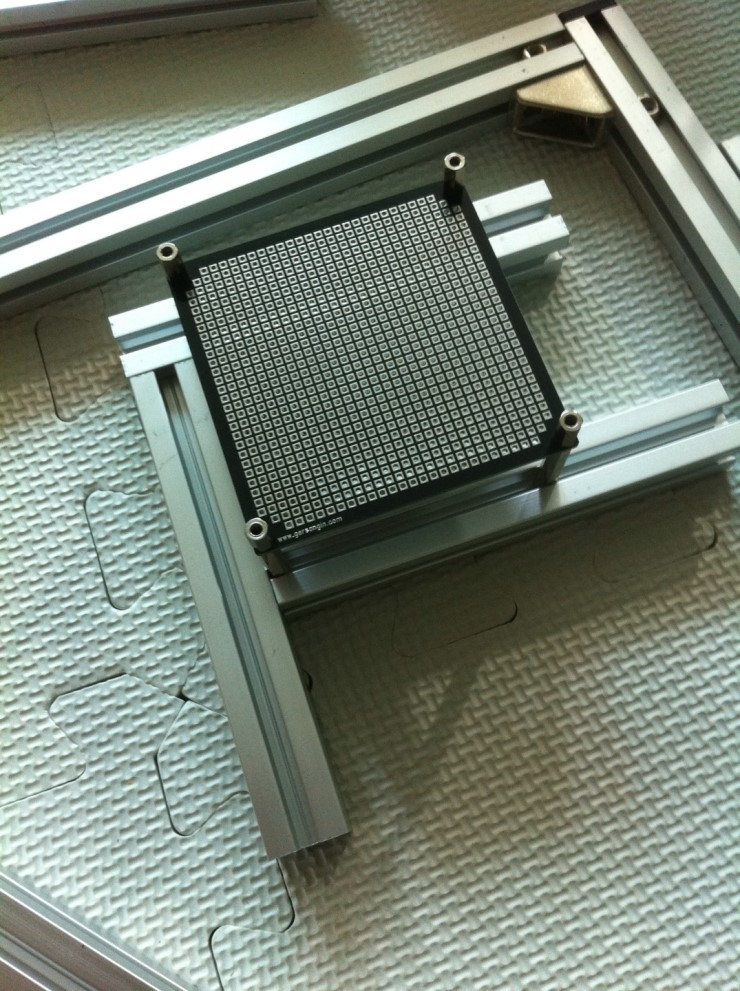
바로 드릴질을 위해 임시로 만든 서포터입니다~
작년의 경험으로 미루어보아, 생각보다 드릴로 파는 것에 많은 힘을 실어야해서,
튼튼하게 잡기 위해서는 다음과 같이 만들어 주어야 안전합니다.
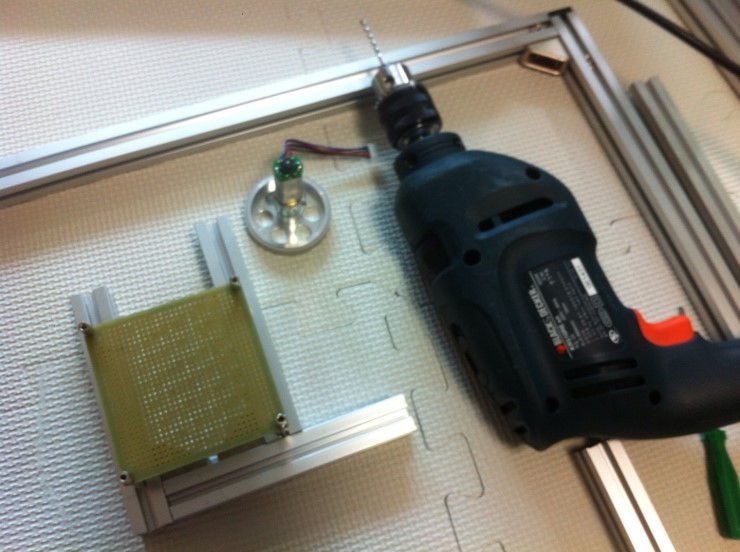
모터의 치수를 재고 드릴을 준비합니다.
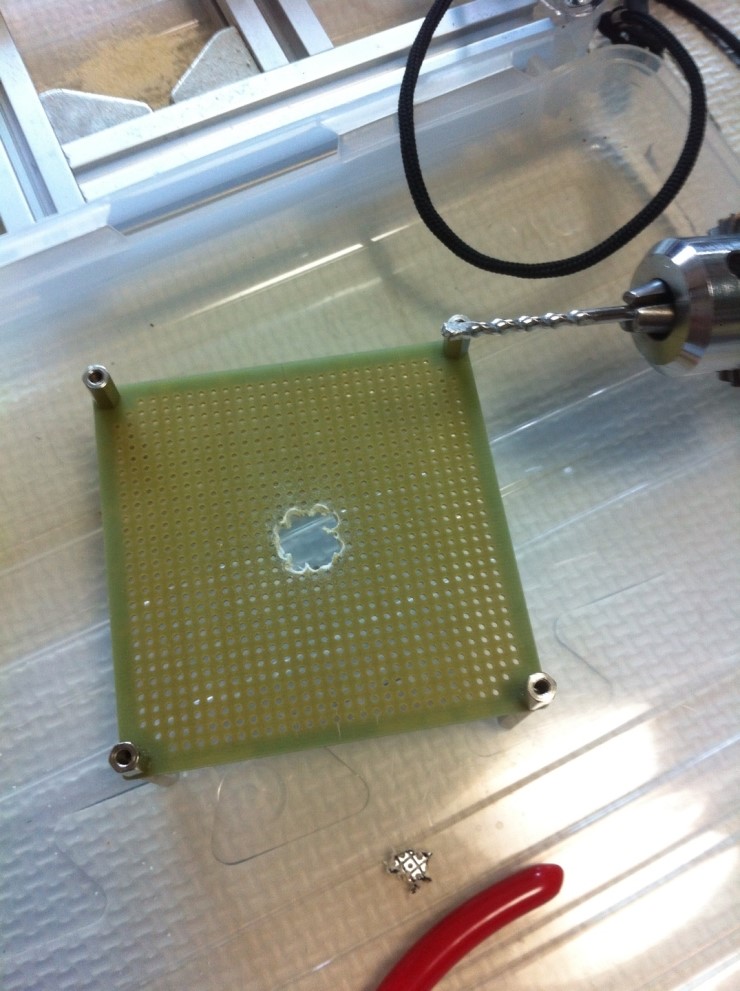
나의 드릴은 기판을 뚫는 드릴이다!!
가장 외곽을 드릴로 구멍을 뚫어준 후에 남은 부분을 니퍼를 이용하여 잘라줍니다.
하지만 모양이 예쁘지 않네요 ㅠ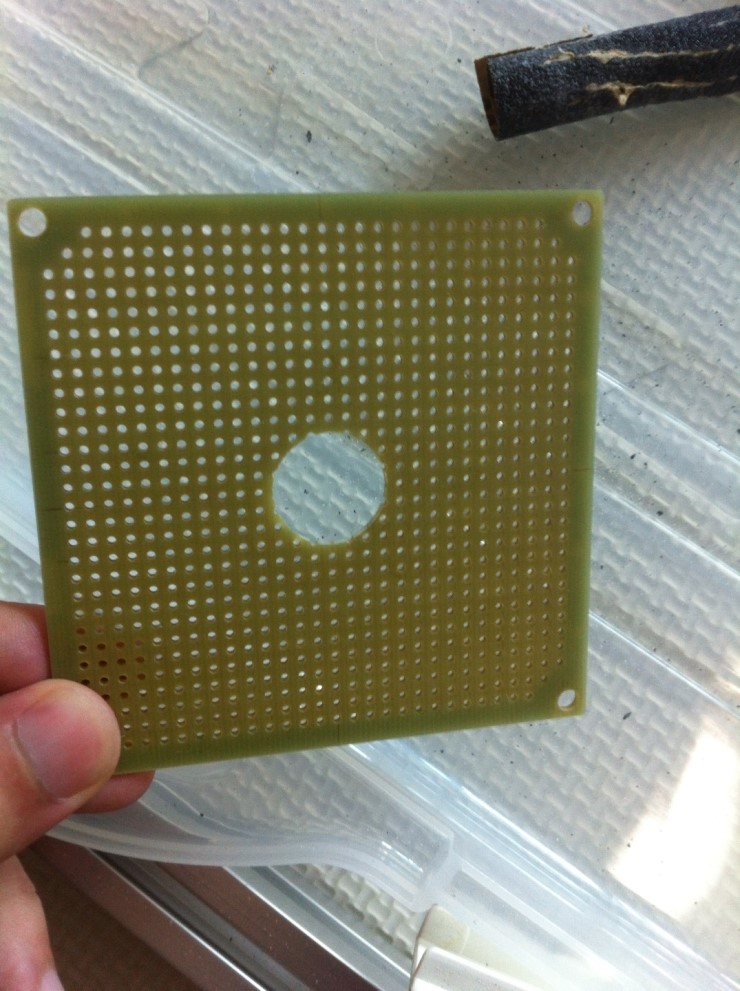
그래서 여기서부터는 사포를 이용하여 열심히 박박박박 갈아줍니다.
생각보다 예쁘게 나왔네요.
크기도 여백이 없이 딱 맞게 들어가서 뿌듯합니다.
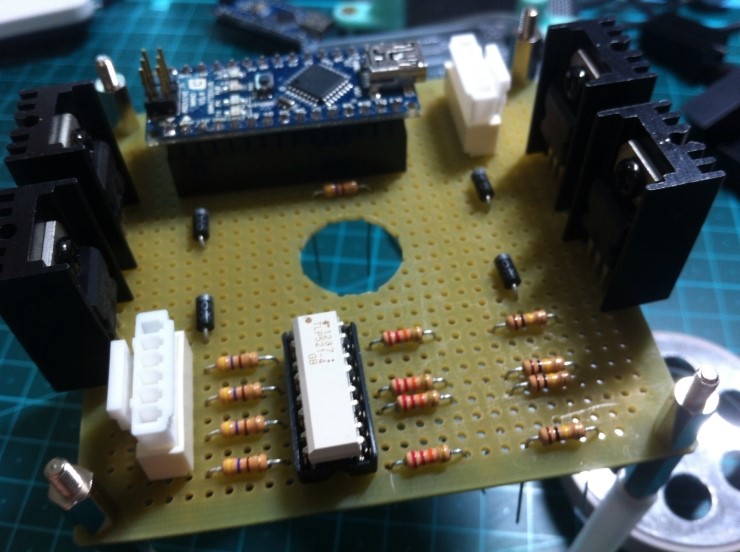
그럼 구멍을 뚫은 기판 위에 아까 구상한대로 각 부품들을 올려줍니다.
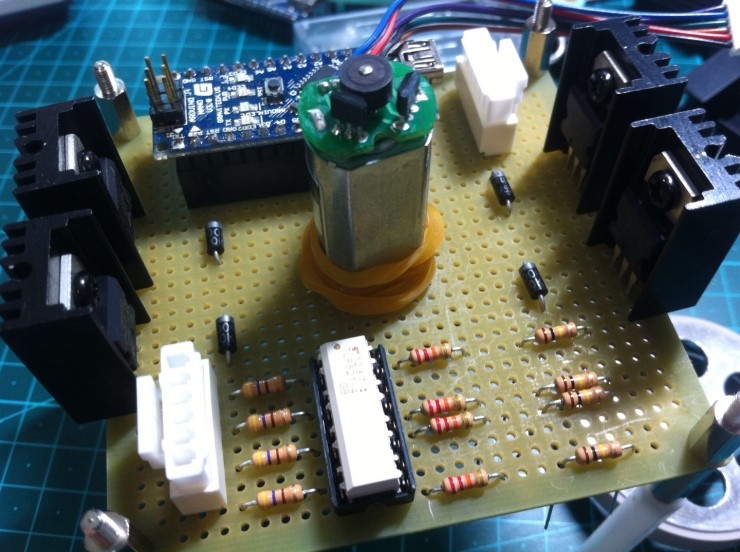
모터도 딱 맞게 들어가는군요~
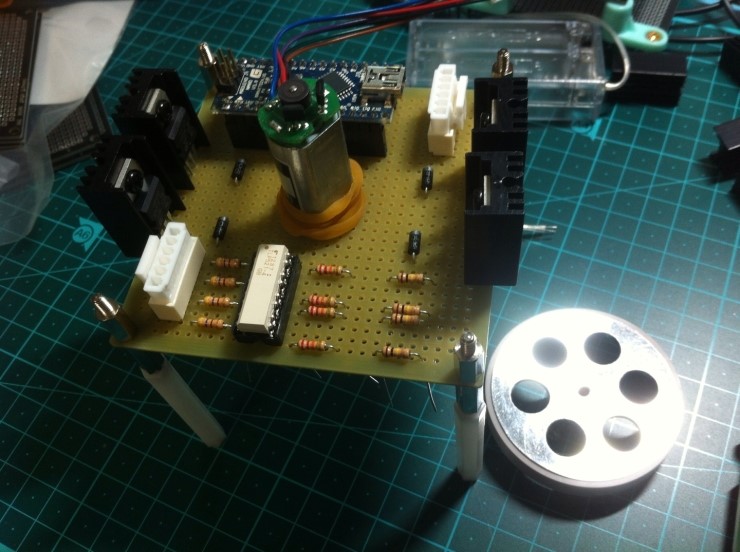
다만 떨어지지 않게 일단 임시로 고무줄을 이용하여 다음과 같이 고정해둡니다.
고무줄은 반대편 뚜껑을 만들 때에 제거할 예정입니다~
자...
이제 남은 것은 납땜질과 도선 연결!!
그래서 그 노가다를 약 12시간동안 하고 나면!!!
.
.
.
.
.
.
.
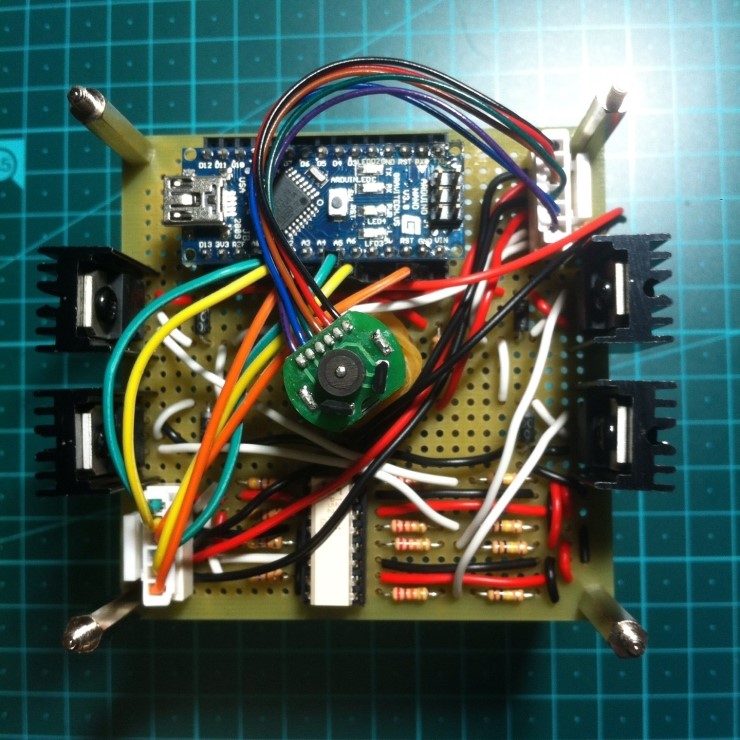
휴~ 완성입니다.
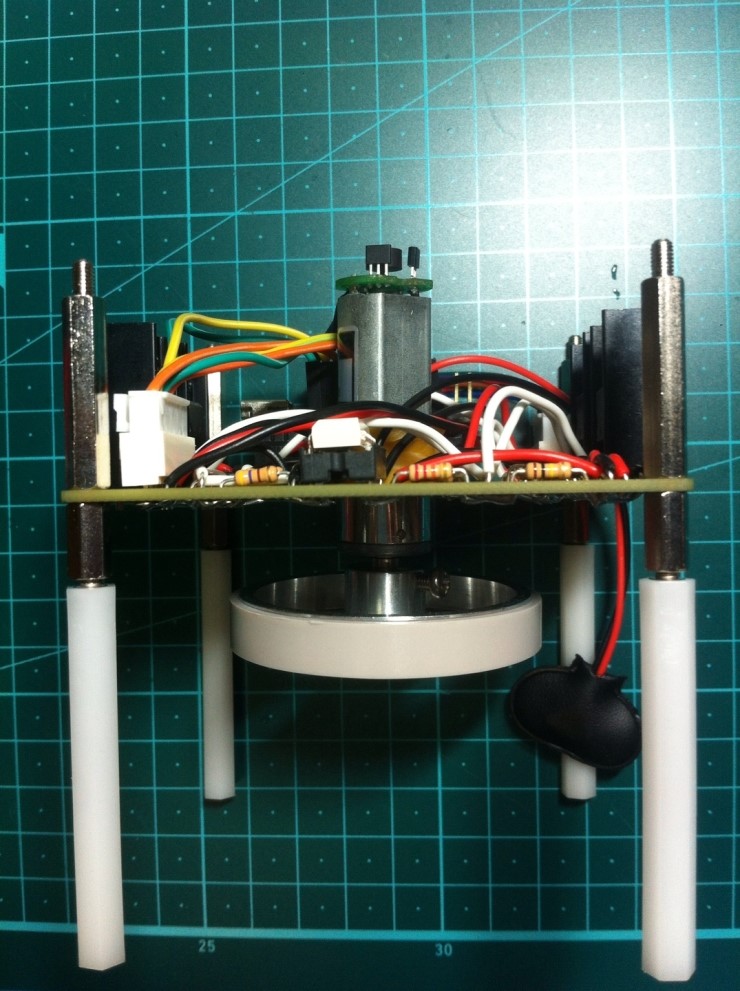
옆에서 보면 다음과 같이 되구요~
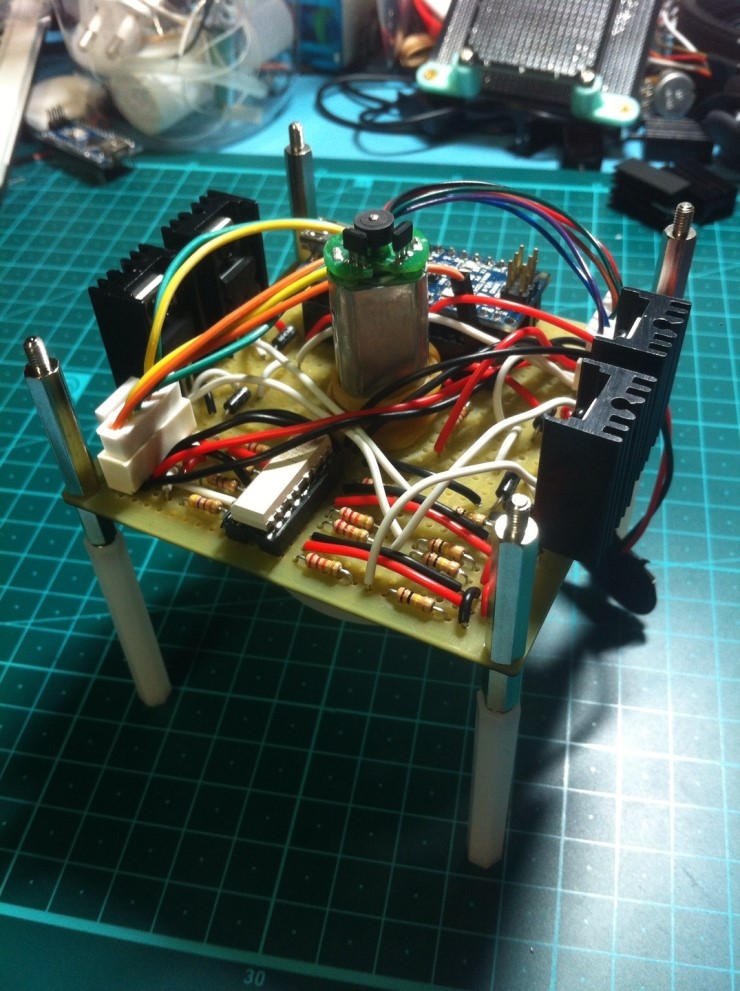
이렇게 주말을 모두 써서 모멘텀 휠의 기초적인 작업을 끝냈군요.
이제 남은건..
PID 제어 코드 만드는 일과, 9V에서 12V로 승압시키는 회로를 추가하는 일만 남았네요.
테스트를 하면서 몇 가지 문제점을 발견하였는데, 우선 전선이 하나 빠져서 전압이 제대로 공급되지 않았던 점...
(이런 기초적인 실수 벌써 몇번째인지 모르겠네요.. ㅠ)
또한 모터 부분을 반대로 납땜해서 엔코더 부분과 모터 부분이 반대로 연결된 점...
아두이노에 연결할 핀을 너무 짧게 만들어버린 점...
휴... 실수가 너무 많았어요..
게다가 역시 9V로는 회전속도가 생각만큼 나오지 않아 12V로 승압시켜줘야 함을 확인할 수 있었네요.
아직 코드를 짜지 않아서 어느 정도 회전수가 나오는지 확인해보지는 못했지만,
그래도 제대로 회로가 동작한다는 점이 정말 다행입니다.
지난번처럼 납땜 떨어진 부분 찾느라 고생하지 않아서 정말 다행이에요...
특히 이번에는 기판에 트랜지스터를 직접 납땜해서 그 열로 망가지지 않을까 걱정도 많이 했는데,
다행히도 제대로 움직여주는군요!!
휴~
아직 가야 할 길이 많이 남아있습니다.
8월 4일까지 정말 열심히 해야겠군요.
이번 2016 캔위성 경연대회,
이번에는 작년과는 달리 더 멋진 캔위성을 만들 수 있게 노력해야겠습니다.
강호철이었습니다.